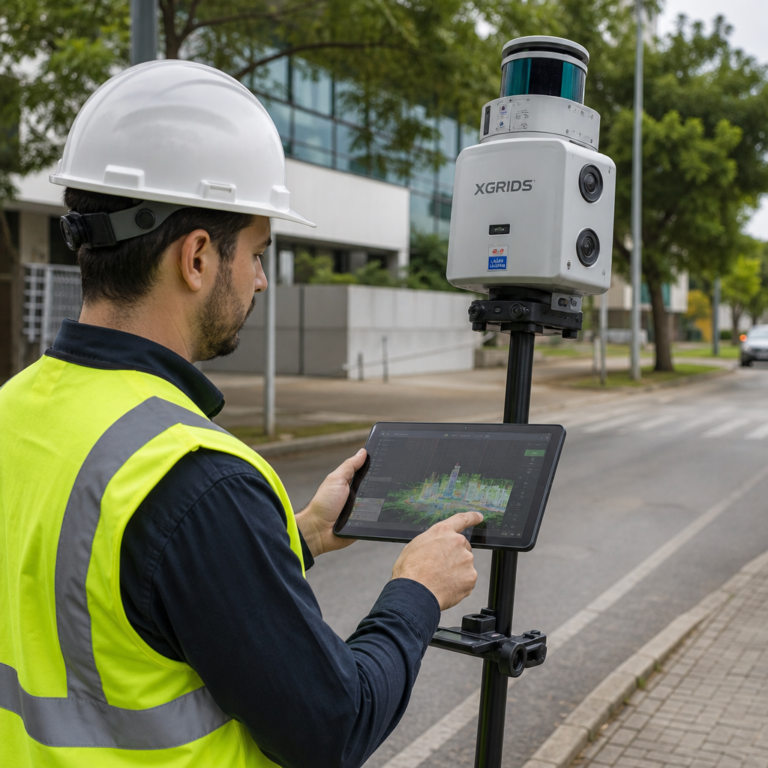
Resposta direta: o laser scanner móvel 3D é um sistema de varredura que captura, em movimento, uma nuvem de pontos contínua do ambiente. Ele difere do laser scanner estático por registrar a cena enquanto o operador (ou veículo) se desloca, oferecendo ganho de produtividade em corredores, edifícios e grandes percursos, porém com particularidades no controle de qualidade e no processamento.
O que é escaneamento móvel 3D?
Escaneamento móvel 3D (também chamado de mobile mapping ou MLS) reúne sensores — tipicamente um scanner LiDAR, câmeras e sensores inerciais/GNSS — montados em uma plataforma móvel (mão, carrinho, veículo ou mochila). O sistema registra pontos 3D e imagens sincronizadas ao longo de uma trajetória, produzindo uma nuvem de pontos contínua que representa superfícies e objetos do ambiente.
Como funciona — componentes e métodos principais
Os elementos básicos e o princípio de funcionamento são:
- Scanner LiDAR: emite pulsos laser e mede o tempo de retorno para gerar pontos 3D.
- Câmeras: capturam imagens para colorir a nuvem de pontos e auxiliar em fotogrametria/inspeção visual.
- IMU / INS (sensores inerciais): registram orientação e acelerações para estimar movimento entre instantes de captura.
- GNSS: fornece posição absoluta quando disponível (útil em áreas externas).
- SLAM (Simultaneous Localization and Mapping): algoritmos que estimam a trajetória e corrigem deriva usando sobreposição de observações quando GNSS é ausente ou fraco (ambientes internos).
Na prática o sistema combina informações da IMU, GNSS e da própria nuvem (por SLAM) para estimar a trajetória do sensor e posicionar os pontos no espaço. Depois da captura, são aplicados registro, filtragem e georreferenciamento para gerar os produtos finais.
Qual a diferença entre escaneamento móvel e estático?
- Modo de captura: móvel registra continuamente durante o deslocamento; estático registra a partir de posições fixas (scans por estação).
- Produtividade: móvel costuma ser mais rápido em extensões longas e corredores; estático permite foco em alta densidade detalhada por bloqueio estático.
- Detalhe e controle: estático facilita controle de qualidade local (pontos de controle, alta resolução e menores ruídos); móvel depende mais de processamento e estratégias de controle para garantir precisão relativa e absoluta.
- Ambiente de uso: móvel é eficiente em percursos, túneis, vias e inspeção de faixas; estático é preferido para façanhas detalhadas, pequenos ambientes complexos e quando é necessário máxima precisão local.
Em quais aplicações o scanner móvel é útil?
O escaneamento móvel é indicado quando é preciso mapear áreas lineares, volumes extensos ou ambientes onde a rapidez de aquisição importa. Entre aplicações práticas para topografia, engenharia e inspeção estão:
- Documentação e levantamento de edificações e corredores (corredores técnicos, passagens e grandes halls).
- As-built de obras e retrofit, especialmente onde é necessário cobrir grandes áreas internas ou externas rapidamente.
- Mapeamento de infraestrutura linear: rodovias, ferrovias, redes de dutos e vias urbanas.
- Inspeção e monitoramento de túneis, galerias e passagens subterrâneas.
- Controle geométrico e verificação de conformidade em obras civis e de terraplenagem.
- Geração de nuvem de pontos para modelagem BIM inicial e referência para projetos.
Limitações e cuidados na adoção
Algumas restrições e pontos de atenção comuns ao escaneamento móvel:
- Oclusões: objetos próximos e cantos fechados podem ficar subamostrados; planejamento de rota e complementação com scans estáticos podem ser necessários.
- Deriva e qualidade da trajetória: SLAM e integração INS/GNSS reduzem deriva, mas ambientes sem sinal GNSS e com baixa geometria de referência podem apresentar erros acumulados.
- Superfícies problemáticas: superfícies altamente reflexivas ou muito escuras podem gerar ruído ou perda de retorno do laser; o mesmo vale para chuva intensa, poeira ou fumaça.
- Dependência de processamento: muitas etapas de pós-processamento são essenciais (registro, filtragem, georreferenciamento), aumentando tempo e exigência computacional.
- Acurácia absoluta: obter coordenadas em sistema de referência exige pontos de controle ou integração com GNSS de referência; não presuma precisão absoluta sem procedimentos de correção.
Fluxo de processamento — etapas típicas
- Planejamento da captura: escolha de rota, horários, segurança e pontos de controle necessários.
- Aquisição de campo: execução da varredura móvel, com atenção a velocidades, overlap e cobertura de áreas críticas.
- Transferência e backup dos dados brutos (nuvens, imagens, logs IMU/GNSS).
- Registro e alinhamento: aplicação de SLAM/inspeção de trajectória e alinhamento entre trechos.
- Georreferenciamento: uso de GNSS/RTK, pontos de controle ou targets para colocar a nuvem no sistema de coordenadas desejado.
- Filtragem e limpeza: remoção de ruído, artefatos e pontos fora de escopo.
- Classificação e segmentação: identificação de terreno, superfícies construídas, vegetação, etc.
- Geração de produtos: nuvem final, cortes, ortofotos, modelos digitais, malhas ou entregáveis BIM/as-built.
- Validação e controle de qualidade: verificação de alinhamento, verificação contra pontos de controle e documentação de incertezas.
Como escolher entre móvel e estático — critérios práticos
- Se o objetivo é cobrir longas distâncias ou mapear rapidamente corredores e vias, o móvel tende a ser mais eficiente.
- Se for necessário detalhe extremo em áreas pequenas ou alta repetibilidade em pontos específicos, o estático é preferível.
- Em interiores sem GNSS, verifique a robustez do SLAM do equipamento e planeje pontos de controle para georreferenciamento.
- Considere a necessidade de produtos finais (planos topográficos, BIM, linhas de corte) e confirme se o fluxo de processamento disponível gera esses entregáveis.
Entregáveis comuns
- Nuvem de pontos georreferenciada (RAW e filtrada).
- Ortofotos e imagens colorizadas da nuvem.
- Modelos e superfícies (malhas, modelos digitais) para uso em projetos e inspeção.
- Plantas, cortes e verificações as-built integradas ao fluxo BIM ou CAD.
Boas práticas de campo
- Planeje rotas com sobreposição entre passagens para facilitar o registro.
- Registre pontos de controle ou targets distribuídos quando a georreferenciação for necessária.
- Faça verificações rápidas de qualidade no campo para identificar falhas que exijam repetição.
- Combine mobile mapping com pausas ou scans estáticos em áreas críticas para aumentar a densidade e a confiabilidade.
Para entender as opções de serviço e tecnologia disponíveis e como elas se aplicam ao seu projeto, veja a página de Laser Scanner Geomensura. Se o fluxo de processamento for parte do seu requisito, considere também consultar informações sobre DataGeosis Office para integração de nuvem de pontos e geração de entregáveis.